头部工业设备拆解 · 第06期
给机械臂装上一只相机,再装一套夹具,难点往往不只在“装得上”:电从哪里来,图像从哪里传,操作者站在哪里调整动作,都要一并解决。优傲机器人Gen 7的官方演示,把这些看似零散的问题串成了一次平台升级。Gen 7并非单一机械臂型号,它涵盖机械臂、控制器、示教器、末端面板及软件环境。本期挑出三个与现场集成直接相关的变化。
观看本期抖音视频:Universal Robots Gen 7
发布账号:工业动画 by 天南
01 操作按钮来到工具旁边
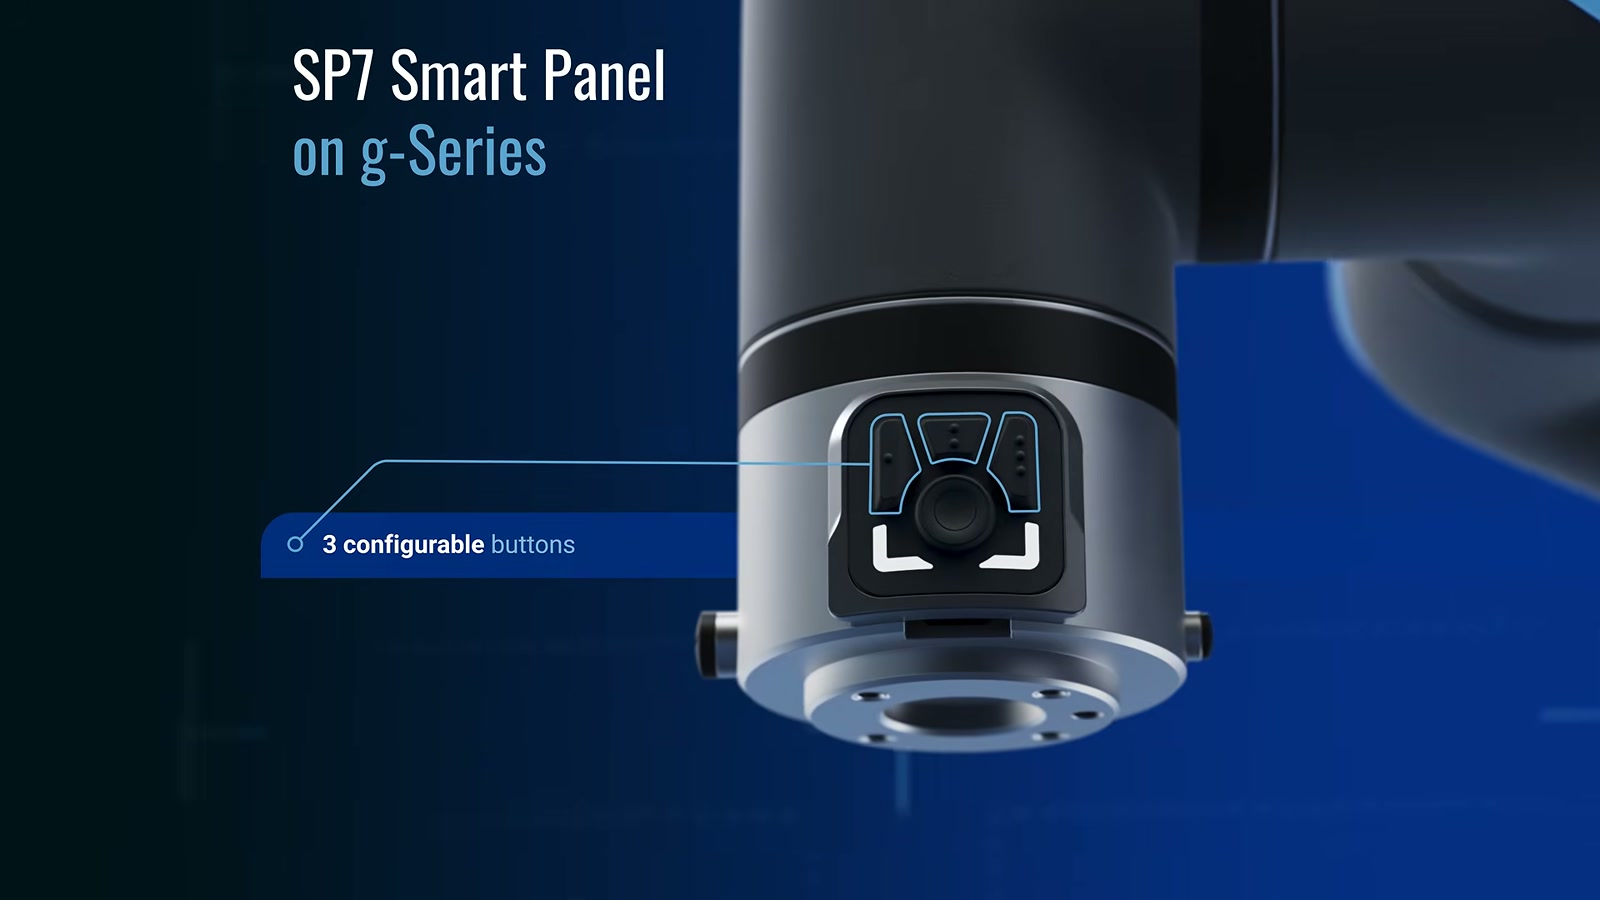
SP7 Smart Panel装在末端,提供三个可配置按钮,可调用PolyScope X Smart Skills;另有手动引导按钮。它可以拆下,厂家列举的用途包括示教完成后避开焊接、加工等较高暴露环境。
对于经常换工件的小批量任务,这种布局值得关注:操作者观察工具与工件的位置关系时,可以就近触发已配置的操作。它改变的是操作入口,按钮本身不会替人决定工艺。哪些动作可以调用、何时允许执行、异常如何退出,仍需要在应用程序和工位方案中定义。评估时可让实际操作者完成一次换件示教,观察还有哪些步骤需要回到示教器。
02 三个网口,给工位连接留出安排空间
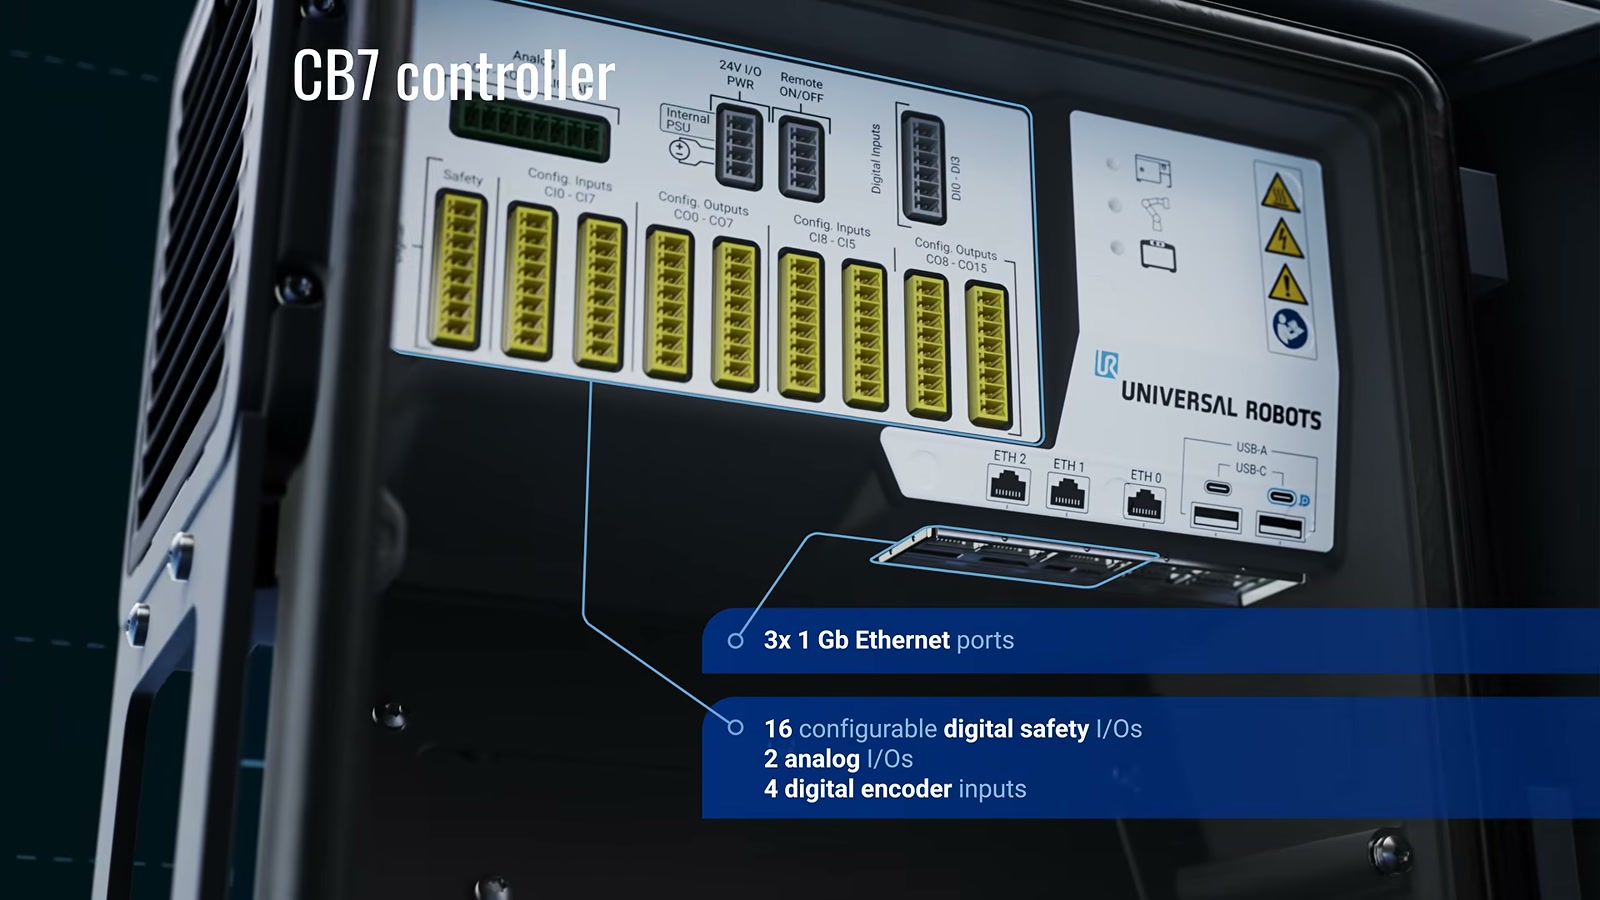
CB7 Core控制器提供三路1 Gb以太网端口。厂家将其用于PLC、人机界面、制造执行系统、工业计算机及视觉系统等多网络通信。原片的接口特写,说明这次更新也在处理机械臂与周边设备如何连接的问题。
以带视觉定位的上下料工位为例,相机或视觉计算机需要传递识别结果,产线控制系统需要交换允许取放、夹紧到位等信号。多端口为连接安排提供了余地,但端口数量并不自动等于通信方案已经完成。协议支持、地址分配、数据刷新方式和断线后的处理仍要逐项核对;是否能省去交换机,也取决于设备数量和网络结构。
03 最值得看的是工具法兰,把连接送到任务发生处
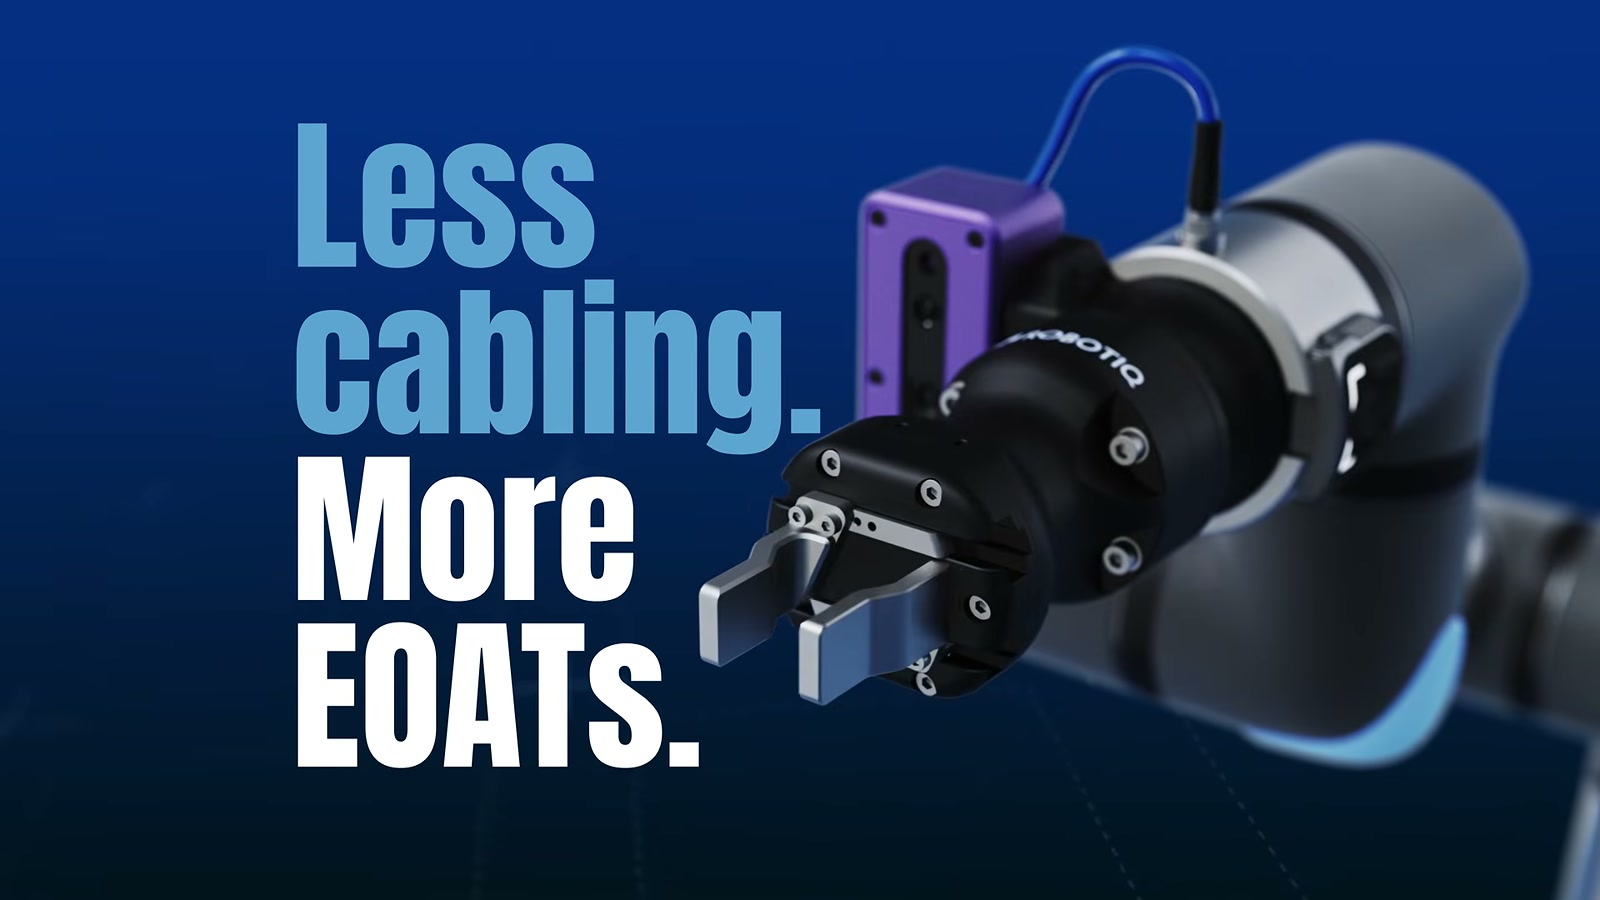
新g-Series工具法兰集成供电、数据与I/O接口。官方平台页列出末端千兆以太网以及M8 I/O等连接,用于相机、传感器和末端执行器。原片后段把相机与夹具放到手腕附近,直观呈现了这些接口服务的位置。
这带来的集成价值,是减少从控制器沿机械臂外部敷设部分线缆的需求。外部走线越多,越需要考虑摆动、弯折、固定位置和对运动范围的影响。不过,减少外部线缆不等于所有工具都无需布线:接口类型、供电能力、工具重量和软件兼容性仍需匹配。上述法兰能力属于新g-Series,不能直接套用到所有既有UR机械臂。
AI-ready之后,还要完成应用
AI-ready说明平台为视觉、感知和应用软件准备了连接基础。它不是某个工位已经具备自主生产能力的验收结论。准备采用这类平台时,可以先画出一张实际设备连接表:工具需要什么电源与数据,相机结果交给谁处理,动作由谁确认,人员在哪一步介入。把这张表与接口、程序和现场演示逐项对上,才容易判断这次升级能替自己的项目减少哪些集成工作。
想看哪台设备的拆解,欢迎到本期抖音视频评论区留下厂家和型号。
资料与图片来源:优傲官方发布资料;Gen 7平台规格;CB7 Core控制器;SP7 Smart Panel;厂家YouTube演示原片。配图为官方原片实帧,保留原画面标识,非天南客户项目或实测结果。资料核验日期:2026年11月9日。应用价值部分为天南对公开演示的分析,具体配置和适用条件以厂家确认文件为准。