头部工业设备拆解 · 第07期
同一张图纸折出来的箱体,装夹后接缝的位置也可能略有偏差。机器人要焊好这个内角,先要能把光学头送进去,再把程序中的焊接点对准实际接缝。通快在 FABTECH 2026 展示的 TruLaser Weld 3000,把这两件事放在同一个箱体上演示。
观看本期抖音视频 · 通快 TruLaser Weld 3000
工业动画 by 天南
换一批零件,先把工件固定好
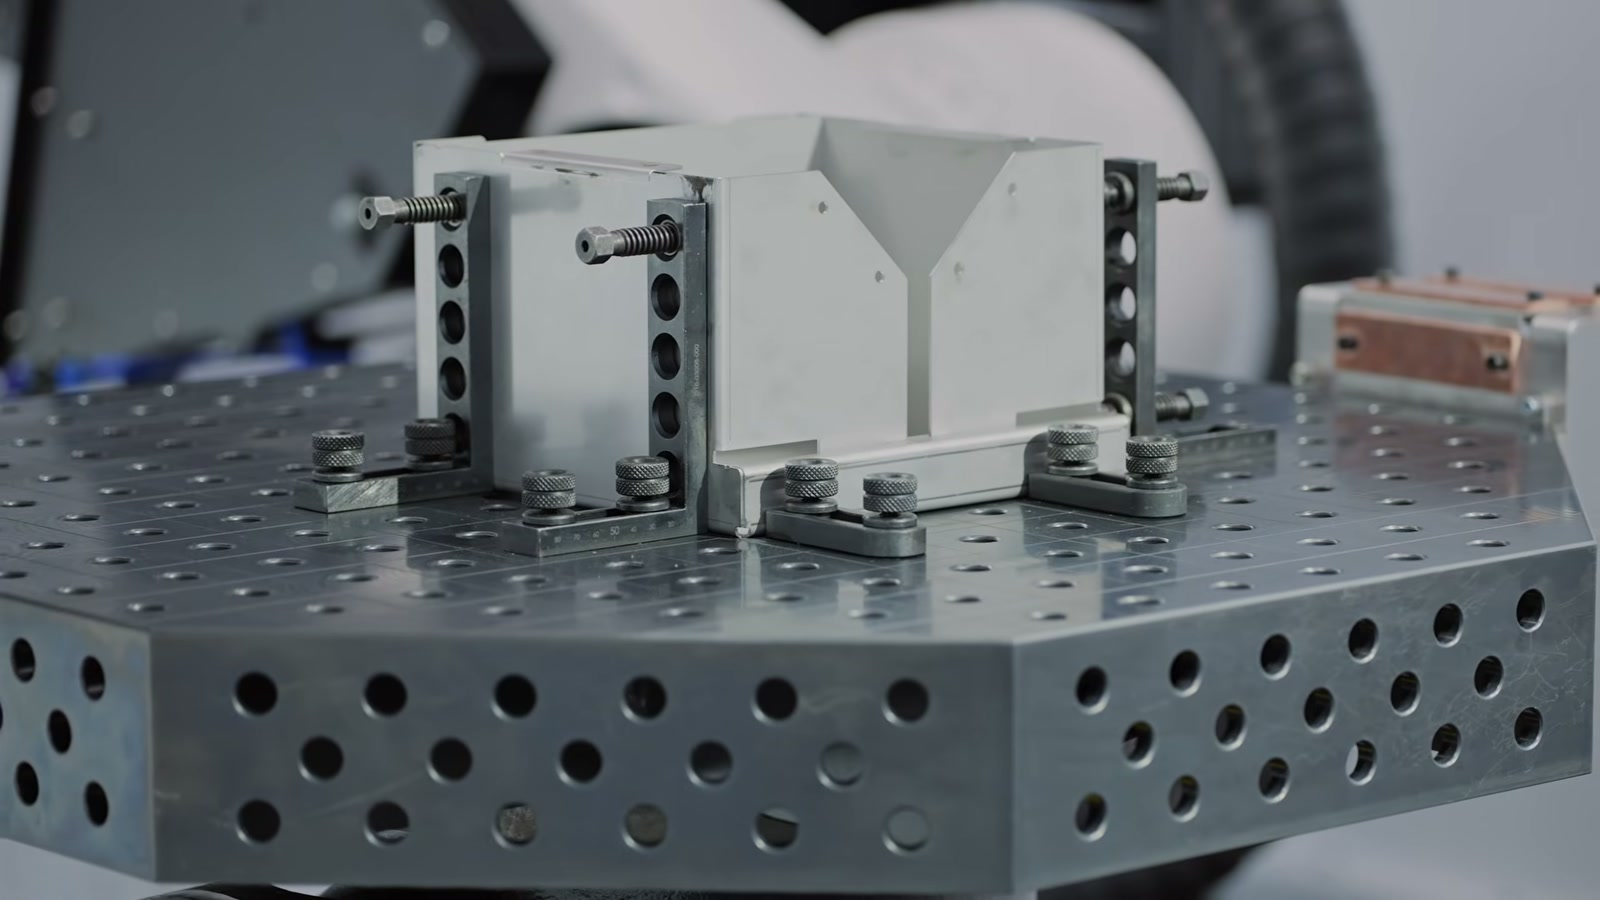
演示里,折弯后的箱体被固定在带孔工作台上。对经常换型的小批量生产,工作台和夹具要同时满足两个条件。工件摆得稳,机器人也要有空间接近需要焊接的面。通快给这套单元提供了常规焊接台、倾转回转变位机和紧凑回转交换台等选择,实际用哪种取决于装卸方式、工件姿态和工位布局。
如果工件需要从几个方向焊接,可以先标出每道接缝和夹具占据的位置,再判断是否需要变位。展会上的箱体和夹具只是一种组合,设备外壳尺寸也需要和车间的装卸、维护空间一起核对。
焊箱体内角,光学头需要多少空间
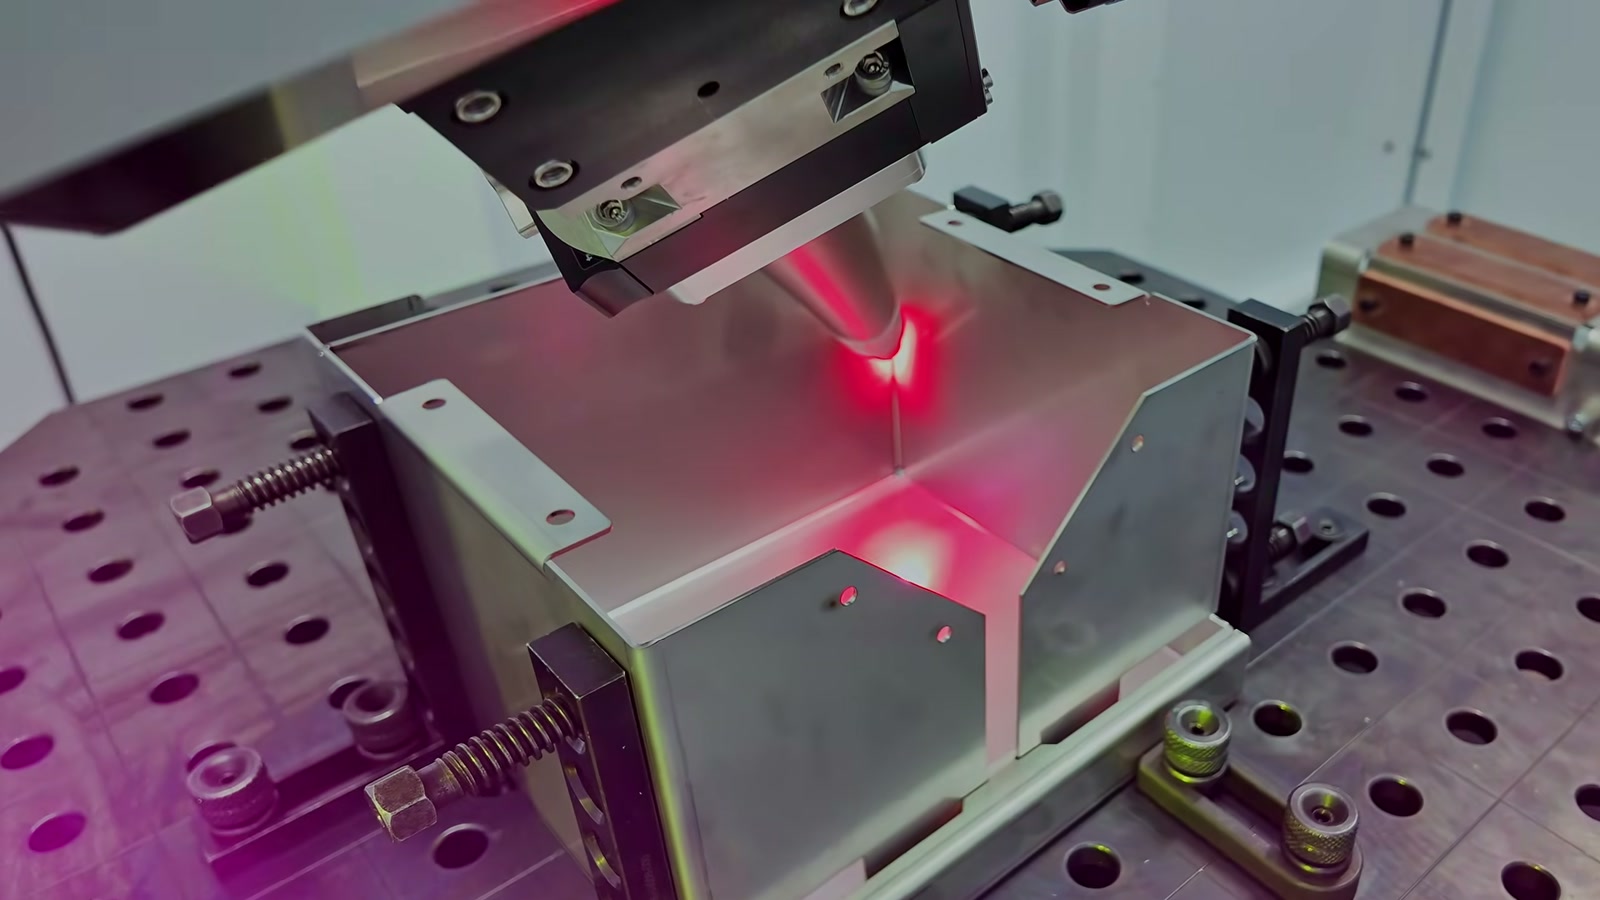
通快把这一代的焊接光学头做得更紧凑。原片中,机器人以倾斜姿态把头部探入箱体,向内侧接缝靠近。焊接头外壳、箱体侧壁和夹具之间要留出空间,机器人才能以合适的姿态沿接缝运动。
评估深箱体或狭窄内角时,可以用代表性工件验证整段焊缝的可达性,从接近、沿缝运动一直看到退出。箱口尺寸相同的两件工件,如果内部有翻边或夹具挡住了进出路径,机器人能采用的姿态也会不同。
TeachLine AI 在起焊前修正位置
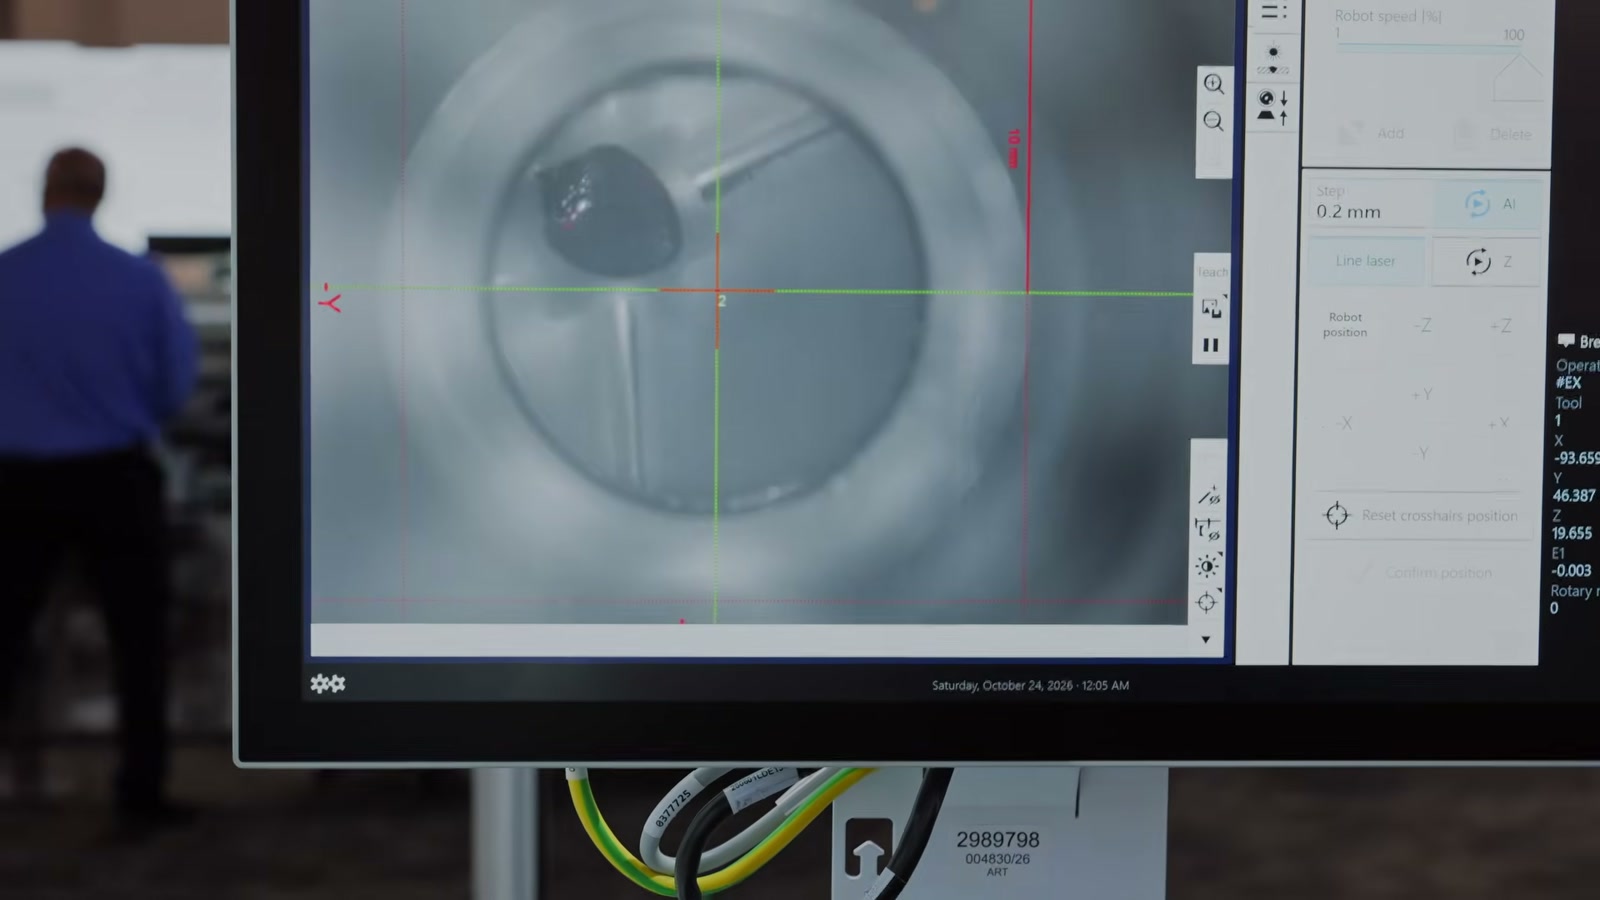
通快的流程支持在设备上编程,也支持用 TruTops Weld 离线准备程序。基于 CAD 的程序给出预定焊接位置,折弯和装夹带来的轻微偏差可能让实际接缝落在另一处。TeachLine Touch 允许操作者在屏幕上修正焊点。演示使用的 TeachLine AI 是功能扩展,利用视觉检测焊点偏差,按实际工件位置修正机器人路径。
这项功能的价值在换型时更容易看出来。相似的箱体换了规格,原本要逐点查看和找正的位置可以交给系统辅助处理。试样时仍需分别看定位和成缝两个结果。先验证偏差在该配置可识别、可校正的范围内,再按材料、接头间隙和质量要求验证焊缝。位置校正与间隙处理是两项独立的工艺任务。
技术资料见 TRUMPF FABTECH 2026 官方发布。正文配图截自 TRUMPF 官方演示。文章中的工况分析基于公开演示。资料核验日期为 2026 年 11 月 11 日。